Majoritatea mărimilor fizice - temperatură, lumină, presiune, poziție - sunt continue. Convertorul analog-numeric le transformă în valori discrete pe care microcontrolerul le poate prelucra, cu o precizie limitată de rezoluție și de tensiunea de referință aleasă.
1Obiectivele lucrării
- Înțelegerea conversiei prin aproximări succesive
- Calculul rezoluției, al cuantei și al erorii de cuantificare
- Alegerea corectă a tensiunii de referință și a prescalerului
- Citirea unui potențiometru și a unui senzor analogic
- Conversia valorii digitale înapoi în mărimea fizică măsurată
- Reducerea zgomotului prin mediere
2Materiale necesare
- 1 Arduino Uno
- 1 Breadboard
- 1 Potențiometru 10 kΩ
- 1 Fotorezistor (LDR)
- 1 Rezistor 10 kΩ
- 1 Senzor LM35 (opțional)
- 6 Fire jumper
3Principiul conversiei
ATmega328P folosește un convertor SAR (Successive Approximation Register). Principiul seamănă cu cântărirea cu greutăți: se testează pe rând fiecare bit, începând cu cel mai semnificativ, și se păstrează dacă tensiunea generată intern nu depășește intrarea.
4Parametrii convertorului
| Parametru | Valoare pe ATmega328P | Semnificație |
|---|---|---|
| Rezoluție | 10 biți | 1024 de niveluri distincte (0…1023) |
| Canale | 6 (A0…A5) | multiplexate - un singur convertor comutat între intrări |
| V_ref implicit | 5 V (AVCC) | poate fi comutat pe 1,1 V intern sau pe AREF extern |
| Durată conversie | 13 cicluri ADC | ≈ 104 µs la prescaler 128 |
| Prima conversie | 25 cicluri | include inițializarea circuitului analogic |
| Frecvență recomandată | 50–200 kHz | peste 200 kHz rezoluția efectivă scade sub 10 biți |
| Impedanță sursă recomandată | sub 10 kΩ | peste această valoare, condensatorul de eșantionare nu se încarcă complet |
ADC = V_in · 1024 / 5, iar o unitate reprezintă
5 / 1024 = 4,88 mV - aceasta este cuanta sau LSB-ul.5Simulator de conversie
Reglați tensiunea de intrare și observați valoarea digitală, cuanta și eroarea de cuantificare. Graficul arată caracteristica în trepte a convertorului față de dreapta ideală. Schimbați prescalerul și urmăriți avertizarea când ieșiți din domeniul recomandat.
6Alegerea tensiunii de referință
Precizia depinde direct de V_ref: cu cât domeniul este mai îngust, cu atât fiecare pas este mai fin. Un senzor care produce 0–1 V, citit cu V_ref = 5 V, folosește doar 205 din cele 1024 de niveluri disponibile - se irosesc peste 80% din rezoluție.
| V_ref | Cuantă (LSB) | Selectare în Arduino | Potrivit pentru |
|---|---|---|---|
| 5,0 V (AVCC) | 4,88 mV | analogReference(DEFAULT) | potențiometre, divizoare 0–5 V |
| 1,1 V (intern) | 1,07 mV | analogReference(INTERNAL) | LM35, termocupluri, semnale mici |
| extern (AREF) | V_AREF / 1024 | analogReference(EXTERNAL) | referință de precizie externă |
analogReference(EXTERNAL),
tensiunea trebuie aplicată pe pinul AREF înainte de prima citire. Altfel se poate scurtcircuita
referința internă cu cea externă și se distruge microcontrolerul.analogReference() este nesigură - se ignoră.7Regiștrii ADC
Modificați biții și urmăriți valorile rezultate. Configurația implicită corespunde canalului A0, referință AVCC, convertor pornit, prescaler 128.


| Bit | Registru | Rol |
|---|---|---|
REFS1:REFS0 | ADMUX | 00 = AREF extern · 01 = AVCC (5 V) · 11 = 1,1 V intern |
ADLAR | ADMUX | aliniere la stânga - util pentru citirea rapidă pe 8 biți |
MUX3:MUX0 | ADMUX | selectează canalul: 0000 = A0 … 0101 = A5 |
ADEN | ADCSRA | pornește modulul ADC |
ADSC | ADCSRA | declanșează o conversie; revine la 0 când s-a terminat |
ADIE | ADCSRA | activează întreruperea la terminarea conversiei |
ADPS2:ADPS0 | ADCSRA | prescaler: 111 = 128 → 16 MHz / 128 = 125 kHz |
ADCL și
ADCH. Trebuie citit întâi ADCL: hardware-ul blochează registrul până când se
citește și ADCH. Inversarea ordinii poate produce valori din conversii diferite. În C, folosirea
variabilei ADC face acest lucru automat și corect.8Simulator: secvența de conversie
Urmăriți pas cu pas ce se întâmplă la nivel de registru în timpul unei conversii declanșate manual, de la selectarea canalului până la citirea rezultatului.
while (ADCSRA & (1 << ADSC))
blochează procesorul 104 µs. Pentru aplicații care nu își permit asta, se activează ADIE
și se tratează ADC_vect: conversia rulează în fundal, iar ISR-ul preia rezultatul.9Scheme de montaj
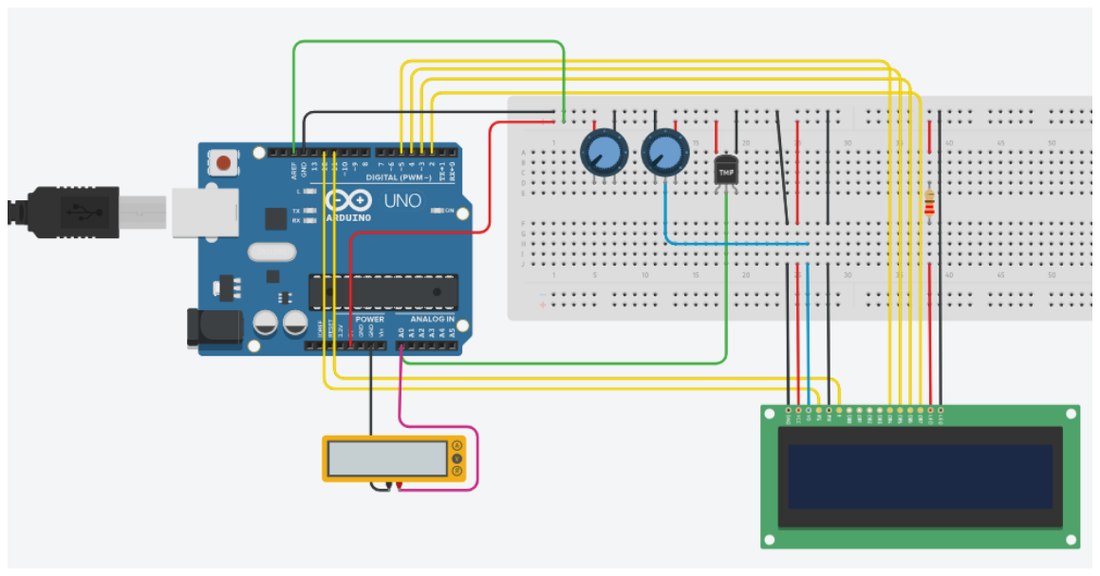
10Reducerea zgomotului
Citirile ADC fluctuează chiar și cu o intrare perfect stabilă, din cauza zgomotului electric intern și extern. Există trei metode uzuale de îmbunătățire:
| Metodă | Efect | Cost |
|---|---|---|
| Mediere pe N eșantioane | zgomotul scade cu √N | timp: N × 104 µs |
| Filtru exponențial | netezire continuă, fără tablou | o singură înmulțire per citire |
| Condensator 100 nF pe intrare | filtrează zgomotul de înaltă frecvență | o componentă; încetinește răspunsul |
medie = medie + (nou - medie) / 8; - echivalent cu o mediere pe aproximativ 8 eșantioane,
dar fără tablou și fără float. Împărțirea la o putere a lui 2 se compilează într-o simplă
deplasare de biți.11Cod sursă
Citirea potențiometrului
const uint8_t PIN_POT = A0;

void setup() {
  DDRB = 0x3F;                                  // pinii 8...13: bara de 6 LED-uri
}

void loop() {
  uint16_t brut = analogRead(PIN_POT);          // 0…1023
  float tensiune = brut * 5.0 / 1024.0;         // reconversie in volti
  uint8_t procent = map(brut, 0, 1023, 0, 100);

  // Nu avem inca monitorul serial (lucrarea 6). Aratam rezultatul in binar,
  // pe cei mai semnificativi 6 biti: deplasarea cu 4 lasa 0...63.
  PORTB = brut >> 4;

  delay(200);
}
Configurare directă prin regiștri
void adcInit() {
  ADMUX  = (1 << REFS0);                                  // referinta AVCC (5 V)
  ADCSRA = (1 << ADEN)                                    // porneste convertorul
         | (1 << ADPS2) | (1 << ADPS1) | (1 << ADPS0);    // prescaler 128 -> 125 kHz
}

uint16_t adcRead(uint8_t canal) {
  ADMUX = (ADMUX & 0xF0) | (canal & 0x0F);   // selecteaza canalul, pastreaza referinta
  ADCSRA |= (1 << ADSC);                     // porneste conversia
  while (ADCSRA & (1 << ADSC));              // asteapta terminarea
  return ADC;                                // citeste rezultatul pe 10 biti
}

void setup() {
  DDRB = 0x3F;             // bara de 6 LED-uri pe pinii 8...13
  adcInit();
  adcRead(0);              // prima conversie dureaza mai mult - se ignora
}

void loop() {
  PORTB = adcRead(0) >> 4;   // cei mai semnificativi 6 biti, pe bara
  delay(100);
}
Mediere și filtrare
const uint8_t PIN = A0;
const uint8_t N   = 16;          // putere a lui 2 -> impartirea devine deplasare

uint16_t citireMediata() {
  uint32_t suma = 0;
  for (uint8_t i = 0; i < N; i++) suma += analogRead(PIN);
  return suma / N;
}

void setup() {
  DDRB = 0x3F;                   // bara pe pinii 8...13 = valoarea BRUTA
  DDRD |= 0b11111100;            // pinii 2...7        = valoarea FILTRATA
}

void loop() {
  static uint16_t filtrat = 0;

  uint16_t brut   = analogRead(PIN);
  uint16_t mediat = citireMediata();

  // filtru exponential, doar cu intregi
  filtrat = filtrat + ((int16_t)(mediat - filtrat) / 8);

  // Comparati cele doua bare: cea bruta tresare, cea filtrata urmeaza lin.
  PORTB = brut    >> 4;
  PORTD = (PORTD & 0x03) | ((filtrat >> 4) << 2);

  delay(50);
}
Măsurarea temperaturii cu LM35
Senzorul LM35 produce 10 mV pentru fiecare grad Celsius. La 25 °C tensiunea de ieșire este 250 mV, adică doar 51 din cele 1024 de niveluri - un caz clasic în care referința internă de 1,1 V îmbunătățește semnificativ precizia.
const uint8_t PIN_SENZOR = A1;

void setup() {
  DDRB = 0x3F;                   // bara-termometru pe pinii 8...13
  DDRD |= (1 << PD7);            // LED de alarma pe pinul 7
  analogReference(INTERNAL);     // referinta interna 1,1 V
  delay(10);
  analogRead(PIN_SENZOR);        // prima citire dupa schimbare se ignora
}

void loop() {
  uint32_t suma = 0;
  for (uint8_t i = 0; i < 16; i++) { suma += analogRead(PIN_SENZOR); delay(2); }
  uint16_t brut = suma / 16;

  // varianta cu intregi: temperatura in zecimi de grad
  // (1100 mV / 1024 pasi, iar LM35 da 10 mV pe grad -> mV = zecimi de grad)
  int16_t tempZecimi = (int32_t)brut * 1100 / 1024;
  int16_t tempC = tempZecimi / 10;

  // termometru cu banda: cate un LED la fiecare 10 grade
  uint8_t nrLeduri = tempC / 10;
  if (nrLeduri > 6) nrLeduri = 6;
  PORTB = (1 << nrLeduri) - 1;

  if (tempC > 40) PORTD |=  (1 << PD7);
  else            PORTD &= ~(1 << PD7);

  delay(500);
}
Comanda unui LED în funcție de lumina ambientală
const uint8_t PIN_LDR = A0;
const uint8_t PIN_LED = 9;        // pin PWM
const uint16_t PRAG_INFERIOR = 300;
const uint16_t PRAG_SUPERIOR = 700;

void setup() {
  pinMode(PIN_LED, OUTPUT);
  DDRB |= 0b00111101;             // bara de martori (fara pinul 9, folosit de PWM)
}

void loop() {
  uint16_t lumina = analogRead(PIN_LDR);

  // cu cat e mai intuneric, cu atat LED-ul lumineaza mai puternic
  uint8_t duty = map(constrain(lumina, PRAG_INFERIOR, PRAG_SUPERIOR),
                     PRAG_INFERIOR, PRAG_SUPERIOR, 255, 0);
  analogWrite(PIN_LED, duty);

  delay(100);
}
constrainFuncția map nu limitează rezultatul
la intervalul de ieșire: dacă intrarea depășește pragurile, valoarea returnată iese din 0–255 și
produce comportament neașteptat la conversia în uint8_t.12Montaj interactiv
Convertorul analog-numeric transformă o tensiune într-un număr întreg între 0 și 1023. Mișcați cursoarele de mai jos și priviți simultan: tensiunea aplicată, valoarea brută citită și același număr afișat în binar pe bara de LED-uri.
PORTB = brut >> 2; - se pierd biții de sus și bara devine haotică.(1 << n) - 1 aprinde exact primele n LED-uri - este aceeași construcție de mască de la lucrarea a doua.13Sarcini de lucru
- Conectați potențiometrul și afișați pe serial valoarea brută, tensiunea și procentul.
- Determinați experimental cuanta: rotiți lent potențiometrul și observați pasul minim de variație.
- Realizați montajul cu fotorezistor și rezistor de 10 kΩ; afișați nivelul de iluminare.
- Comandați intensitatea unui LED prin PWM, invers proporțional cu lumina ambientală.
- Implementați medierea pe 16 eșantioane și comparați stabilitatea cu varianta fără mediere.
- Comparați medierea cu filtrul exponențial: care răspunde mai repede la o schimbare bruscă?
- Comutați referința pe 1,1 V intern și observați cum se modifică valoarea pentru aceeași tensiune.
- Rescrieți citirea folosind direct regiștrii ADMUX și ADCSRA, fără
analogRead().
14Aplicație de aprofundare
Extindere suplimentară: implementați citirea prin întrerupere (
ADC_vect) și
măsurați cât timp câștigă procesorul față de varianta cu buclă de așteptare.